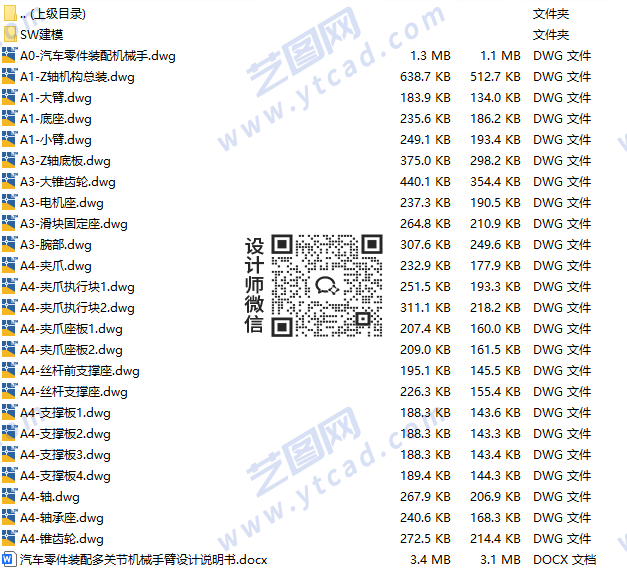
 文件内容:solidworks24版三维模型、CAD图纸、设计说明书
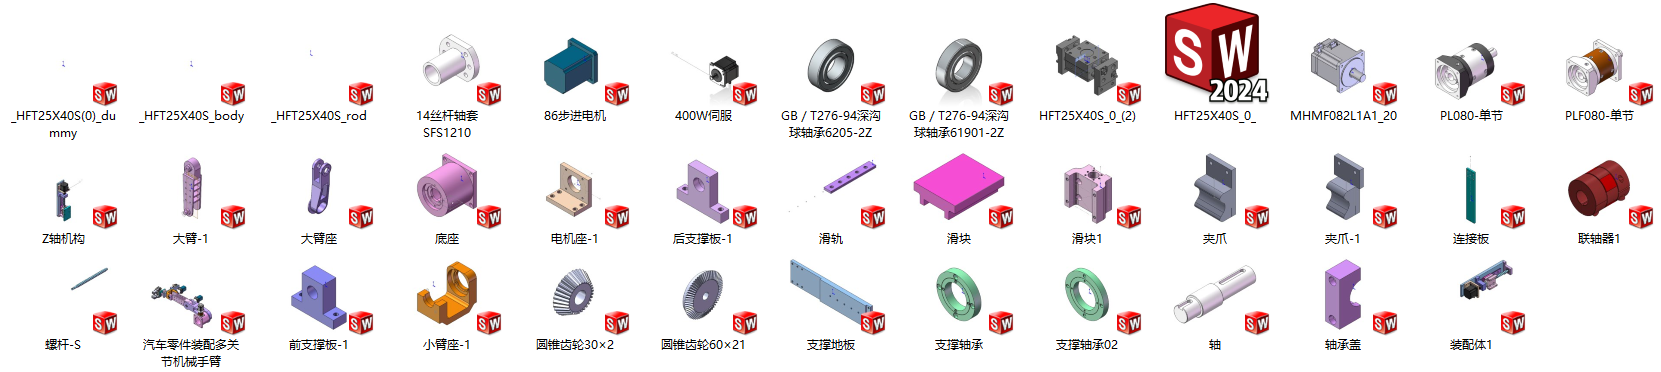 多关节机械手臂solidworks24版三维模型源文件,可编辑
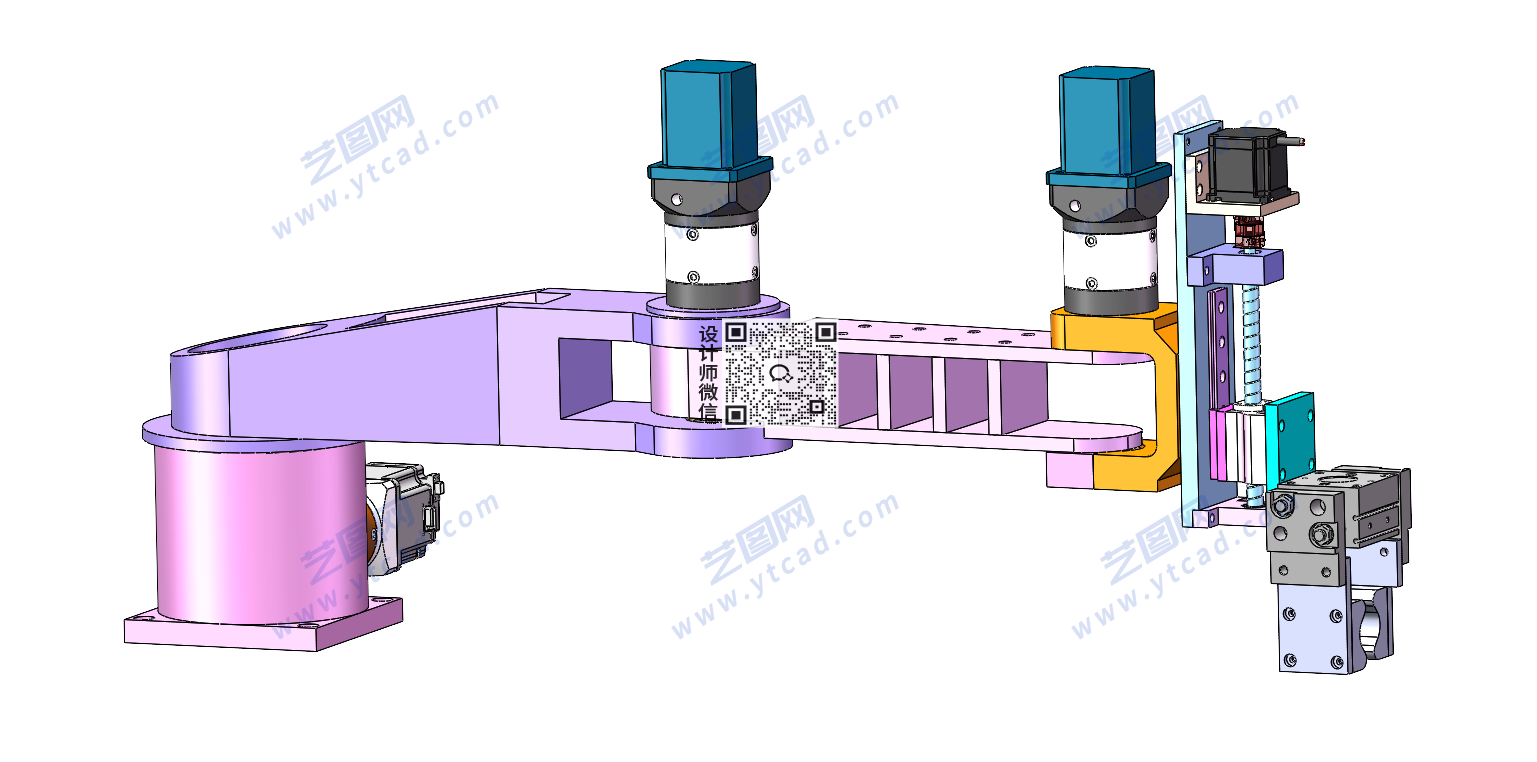 多关节机械手臂solidworks24版三维装配图
本设计针对汽车零件装配作业需求,完成多关节机械手臂的整体结构设计,主要包括机械臂本体、关节连接机构、末端执行机构、驱动及安装结构等部分,通过多关节组合实现机械手臂的多方向运动与空间位置调整,可满足汽车零件抓取、搬运及装配等作业要求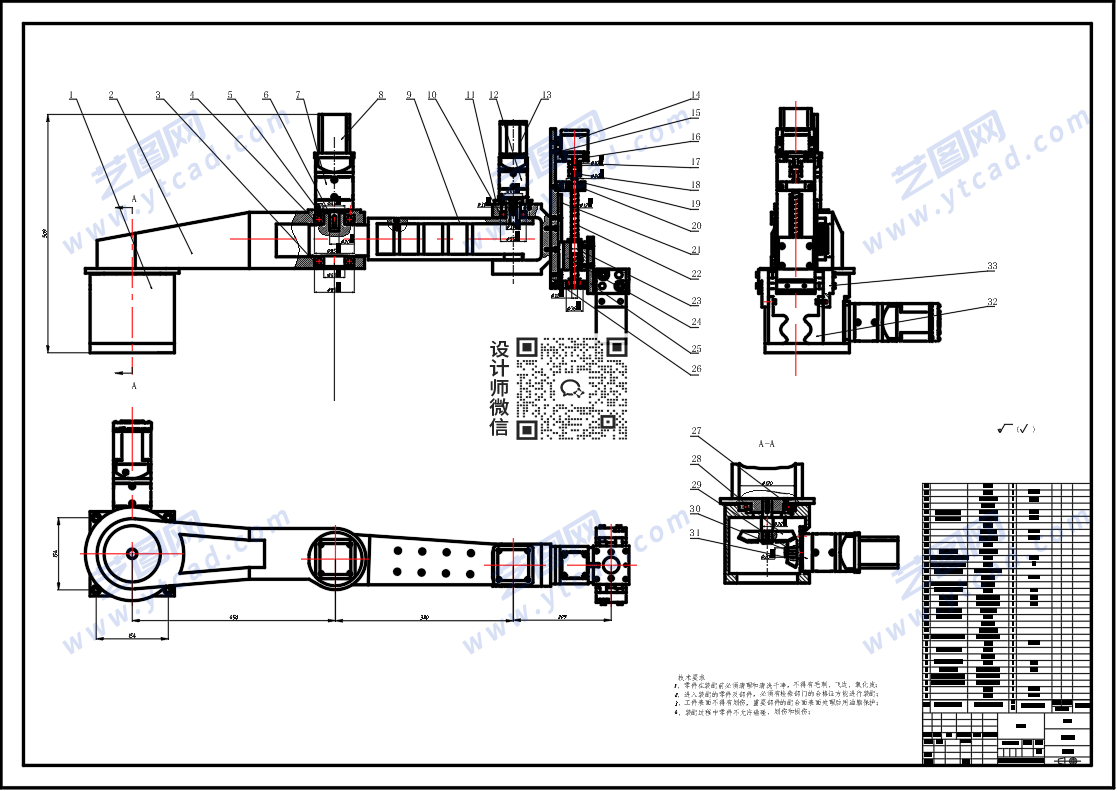 多关节机械手臂CAD装配图
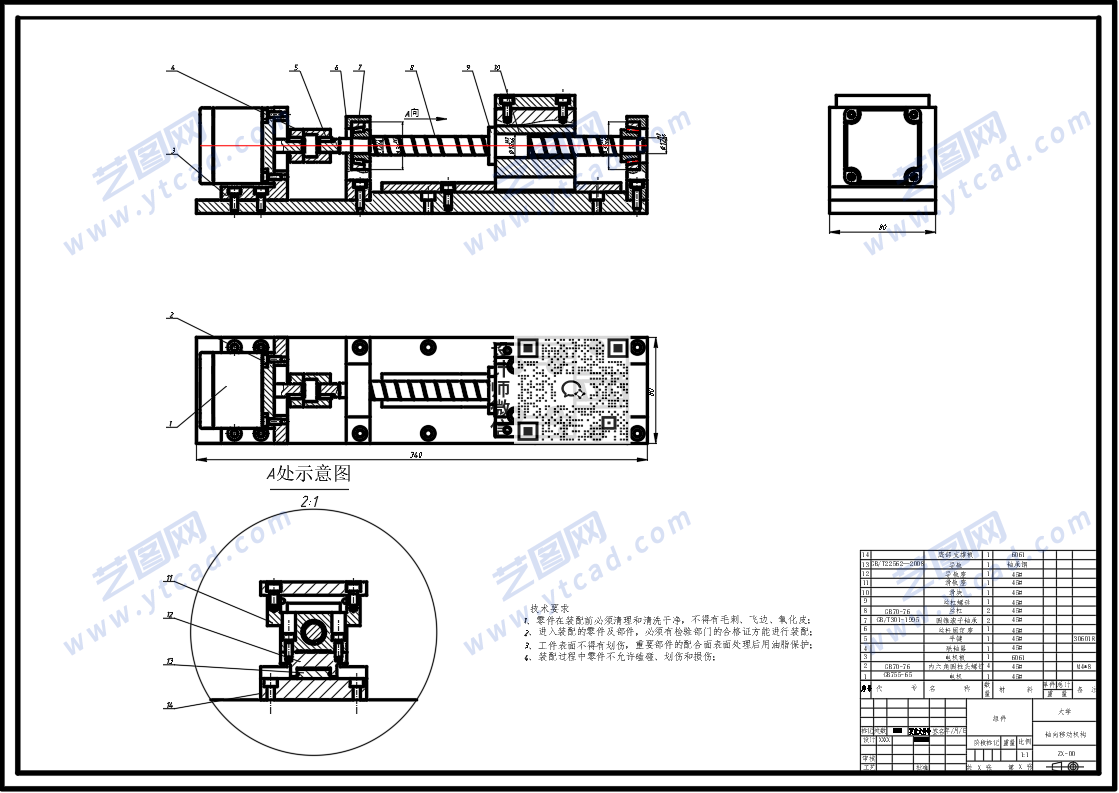 多关节机械手臂CAD装配图
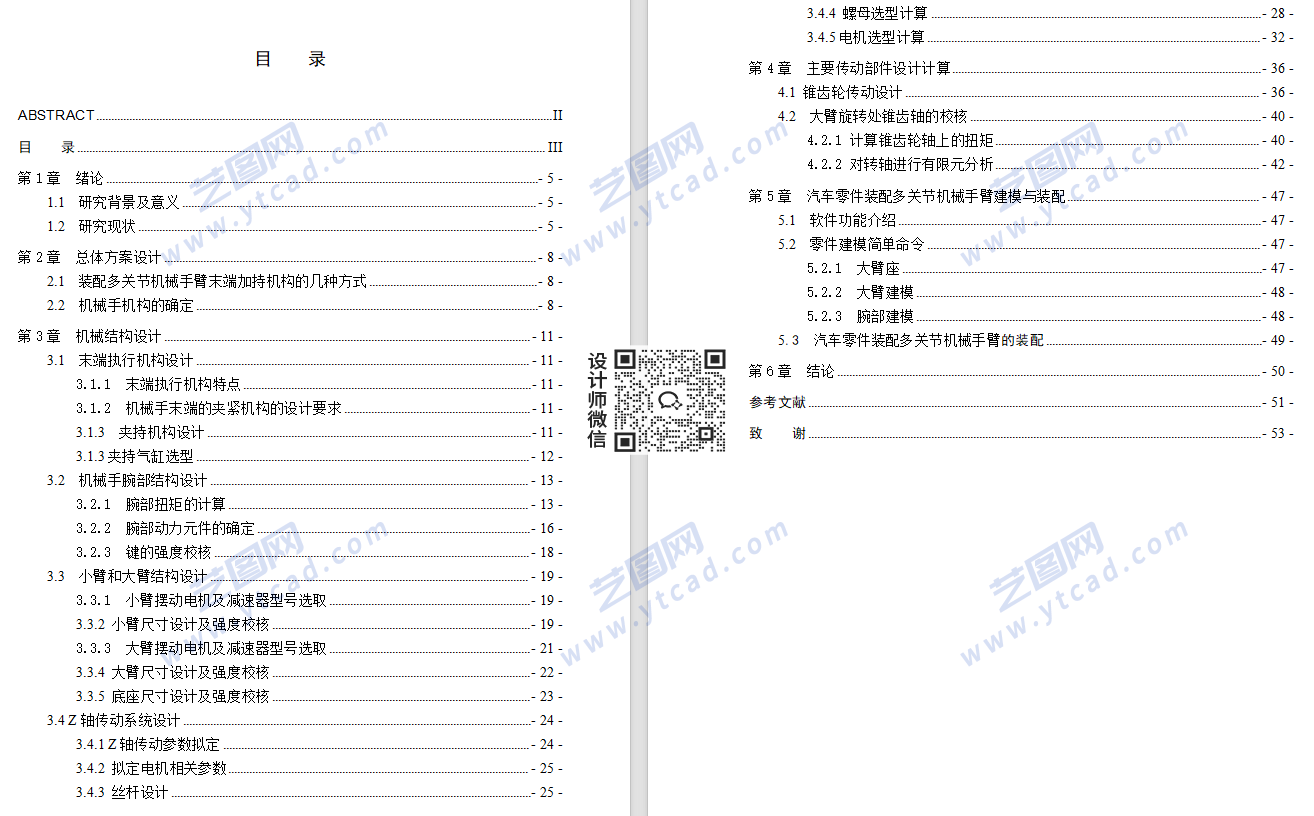 多关节机械手臂设计说明书目录
 多关节机械手臂设计说明书内容
本次设计针对汽车零件装配过程中工件搬运、姿态调整及装配定位等要求,对多关节机械手臂的整体结构进行设计。机械手臂通过多个转动关节改变末端执行器的位置和姿态,使夹具能够从取料位置平稳运动至装配区域,并根据零件安装方向完成角度调整。设计时重点考虑汽车零件形状差异和装配空间受限的问题,在机械臂末端预留夹具安装接口,使其能够根据不同工件更换相应夹持结构。各关节之间还需要合理分配运动范围,避免机械臂在连续动作时出现自身干涉,同时兼顾末端负载对大臂、小臂及底座刚度的影响。通过机械结构、运动范围和末端夹持方式的综合设计,使机械手臂能够较稳定地完成汽车零件的抓取、转位和装配动作,并为后续运动仿真及控制系统设计提供结构基础。
声明:本站所有文章,均为本站原创发布。任何个人或组织,在未征得本站同意时,禁止复制、盗用、采集、发布本站内容到任何网站、书籍等各类媒体平台。如若本站内容侵犯了原著者的合法权益,可联系我们进行处理。